3.1 La case qui manque : qu'est-ce qui provoque la rotation ?
Le chapitre 2 a trouvé une cause au mouvement linéaire : la force. Une force fait avancer, freiner, accélérer. Mais la motricité humaine est d'abord faite de rotations : chaque segment est tenu par une articulation, autour de laquelle il ne peut qu'effectuer une rotation. Ce chapitre étudie donc la cause du mouvement angulaire, et cette courte section d'ouverture montre pourquoi cette cause domine l'analyse du mouvement humain. À la fin de cette section, vous devez être capable d'expliquer pourquoi, dans le corps humain, la rotation est le régime normal du mouvement.
3.1.1 Ce que le chapitre 2 a établi
Au terme du chapitre 2, vous savez décrire une force et la représenter par un vecteur (§2.3). Vous savez que, pour déterminer le changement d'état de mouvement d'un corps, il faut connaître la résultante des forces qui s'appliquent sur lui (§2.5). Et vous connaissez les trois lois de Newton, qui expliquent la relation entre les forces et le mouvement (§2.6 à §2.9).
Il manque pourtant quelque chose, et le chapitre 2 l'avait signalé en se refermant (§2.12.2). Pour le voir, rangeons les notions des deux premiers chapitres dans un tableau à quatre cases, en croisant deux distinctions déjà connues : décrire ou expliquer (§1.3), mouvement linéaire ou mouvement angulaire (§1.4).
| Mouvement linéaire (translation) | Mouvement angulaire (rotation) | |
|---|---|---|
| Décrire — la cinématique (chapitre 1) | distance, vitesse, accélération | angle, vitesse angulaire, accélération angulaire |
| Expliquer — la cinétique (chapitre 2) | la force, et les trois lois de Newton | ? |
Le chapitre 1 a rempli la première ligne : il a décrit le mouvement linéaire — distance, vitesse, accélération (§1.5 à §1.7) — puis le mouvement angulaire — angle, vitesse angulaire, accélération angulaire (§1.8). Le chapitre 2 a cherché les causes, et il en a trouvé une : la force. Mais la force est la cause du mouvement linéaire : une force fait avancer, et la deuxième loi de Newton la relie à l'accélération linéaire, F = m·a (§2.8). Il manque donc une case, une seule : la cause du mouvement angulaire. Qu'est-ce qui provoque la rotation ?
3.1.2 Dans le corps humain, la rotation est le régime normal
Cette case n'est pas un détail, parce que le corps humain se meut d'abord par des mouvements angulaires. Vos segments ne sont pas libres : chacun est tenu par une articulation. Les os se comportent comme des leviers rigides, et les articulations comme les pivots autour desquels ils tournent1. Par rapport à l'articulation qui le tient, un segment ne peut pas se translater : il ne peut qu'effectuer une rotation autour d'elle2. Dans un corps humain, la rotation n'est donc pas un cas particulier du mouvement : c'est son régime normal — la plupart des mouvements volontaires sont des rotations d'un ou de plusieurs segments autour des articulations qui les relient3.
Vous l'avez déjà constaté au chapitre 1, sur la trajectoire de la cheville pendant la marche (§1.4.3).
La cheville avance, et elle ondule. Elle avance parce que tout le corps avance. Elle ondule parce que la jambe tourne autour du genou, et la cuisse autour de la hanche. Retirez l'avancée du corps : il ne reste qu'une boucle, fermée, qui traduit les rotations des segments du membre inférieur — le pied, la jambe et la cuisse.
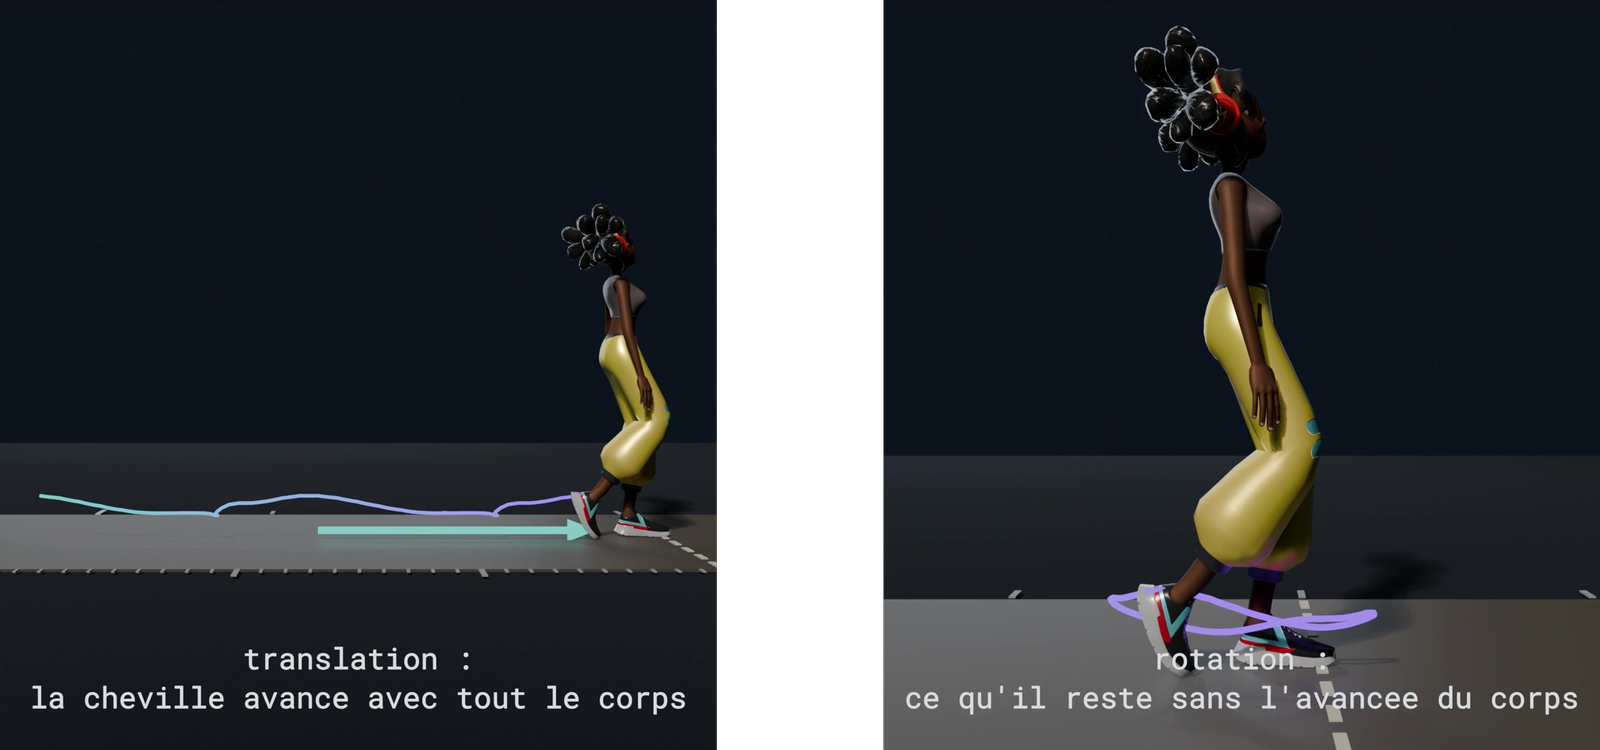
Quand vous marchez, vous vous translatez en ligne droite. Mais la cause de cette translation, ce sont des rotations : la cuisse autour de la hanche, la jambe autour du genou3. Le corps avance parce que des muscles font tourner ses segments4.
Il en découle la conclusion qui ouvre ce chapitre : une force appliquée à un segment de votre corps tend à le mettre en rotation autour de l'articulation qui le tient. La traction du biceps sur l'avant-bras, le poids d'un haltère tenu dans la main : chacune de ces forces s'exerce sur un segment tenu par une articulation, et son effet visible est une rotation. Pour expliquer le mouvement humain, il faut donc savoir ce qui provoque la rotation — et la force seule ne suffit pas à le dire. La réponse porte un nom, le moment de force ; c'est l'objet de la section suivante.
- Segment corporel
- Une partie du corps que l'analyse du mouvement considère comme rigide (la cuisse, la jambe, le pied, l'avant-bras), reliée aux segments voisins par des articulations ; l'os en est le levier rigide.
- Articulation
- Au sens mécanique de ce chapitre, le pivot qui tient un segment et autour duquel ce segment effectue sa rotation : elle porte l'axe de rotation du segment (§1.4.2).
- Situer, dans le tableau à quatre cases, la case que ce chapitre doit remplir : la cause du mouvement angulaire.
- Expliquer pourquoi, dans le corps humain, la rotation est le régime normal du mouvement : chaque segment est tenu par une articulation, autour de laquelle il ne peut qu'effectuer une rotation.
- Expliquer, sur la trajectoire de la cheville, comment la translation du corps qui marche est produite par des rotations.