5.5 La marge, et les deux paramètres qui la déterminent
La condition du §5.4 dit si l'équilibre peut être maintenu ; elle ne dit pas avec quelle réserve, et c'est la marge — une distance mesurée au sol — qui le dit. Deux paramètres la gouvernent : les dimensions du polygone de sustentation, qui fixent la distance disponible dans chaque direction, et la hauteur du centre de masse, qui fixe l'inclinaison qu'il faut pour consommer cette distance. À la fin de cette section, vous devez être capable de définir la marge, d'expliquer pourquoi elle dépend des dimensions du polygone et non de sa surface, et d'expliquer ce que change la hauteur du centre de masse.
5.5.1 La marge
Pour maintenir l'équilibre postural, la projection verticale du centre de masse doit tomber dans le polygone de sustentation (§5.4.2). Chez une personne debout et immobile, cette condition permet de maintenir l'équilibre ; mais elle ne dit pas avec quelle réserve il l'est.
Cette réserve d'équilibre désigne ce qui sépare le corps de la rupture de son équilibre : plus elle est grande, plus il faut une perturbation importante pour rompre l'équilibre ; plus elle est faible, plus l'équilibre est précaire. Que la projection tombe au milieu des pieds ou à un centimètre du bord, la condition est remplie dans les deux cas ; mais, dans le second, une perturbation minime suffit à rompre l'équilibre (figure 5.9).
Cette réserve se mesure par la marge : la distance entre la projection verticale du centre de masse et le bord du polygone de sustentation le plus proche de ce point1. Cette distance peut se mesurer dans chaque direction — vers l'avant, vers l'arrière, latéralement — ; la plus petite d'entre elles, celle qui sépare la projection du bord le plus proche, indique la direction dans laquelle la réserve est la plus faible. Plus la marge est grande, plus le corps peut résister à une perturbation sans que sa projection sorte du polygone : plus il est stable. Debout sur deux pieds, elle vaut en moyenne six centimètres environ2.
Lors de l'expérience du mur, à mesure que le buste se penchait, la marge diminuait ; à zéro, l'équilibre était rompu.
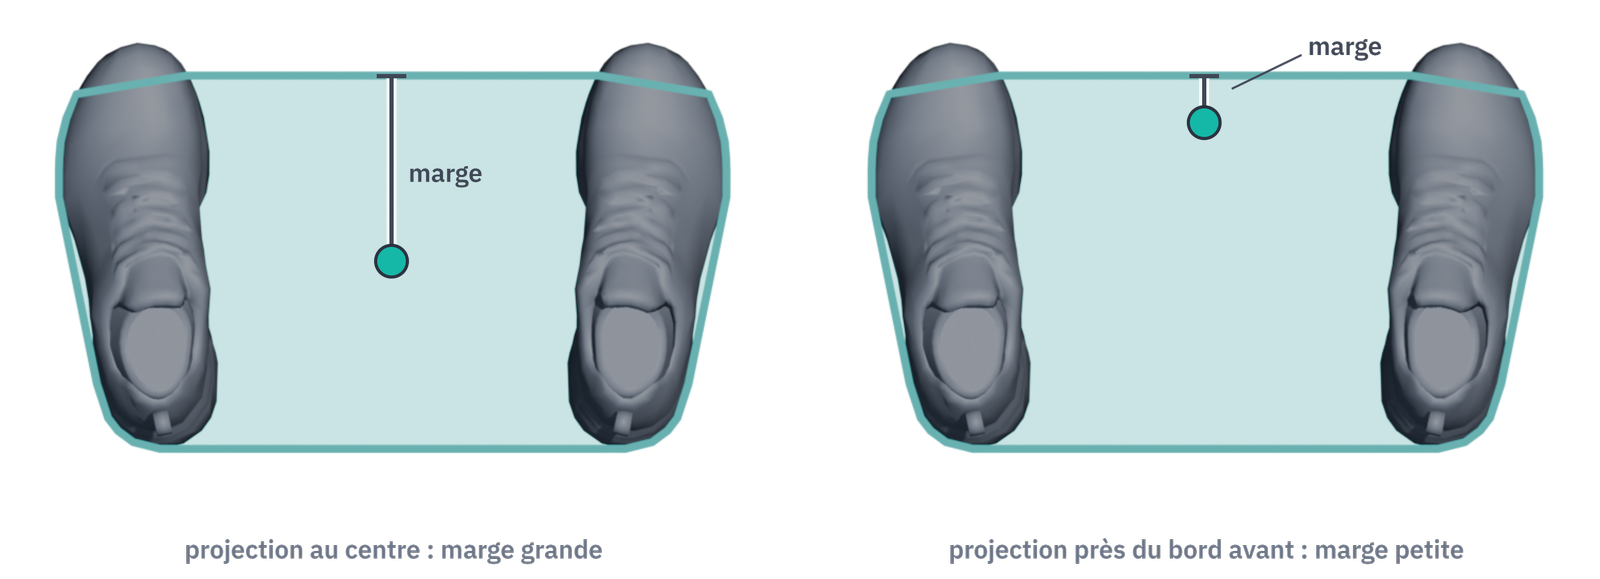
La marge n'est pas une donnée fixe. Deux paramètres la déterminent, et l'on peut agir sur les deux : les dimensions du polygone de sustentation, qui fixent la distance disponible dans chaque direction (§5.5.2), et la hauteur du centre de masse, qui fixe l'inclinaison qu'il faut pour consommer cette distance (§5.5.3).
5.5.2 Premier paramètre : les dimensions du polygone
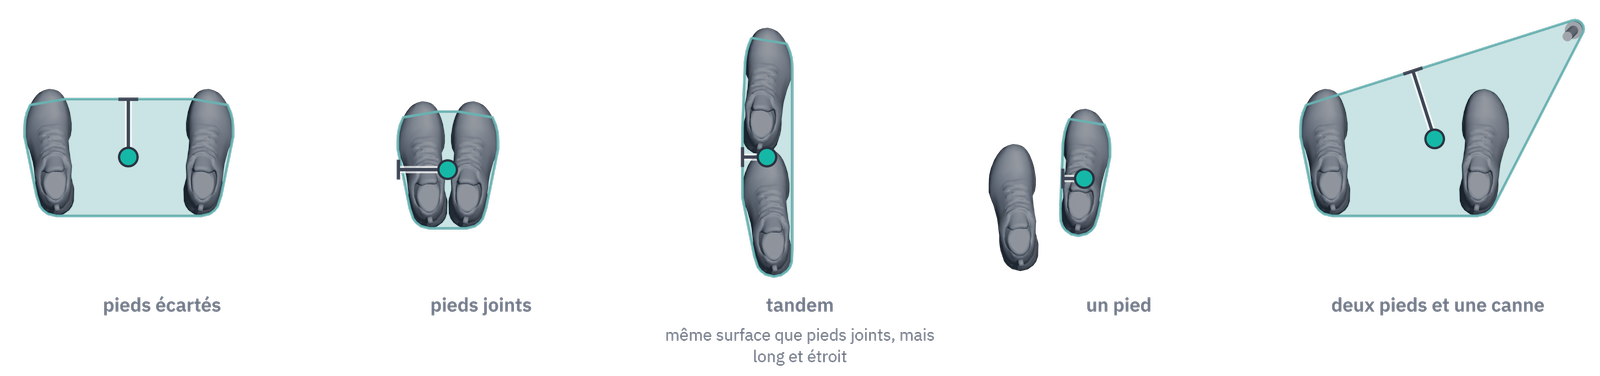
Le polygone de sustentation a été défini comme la surface délimitée par les points de contact avec le sol (§5.4.2). Il en découle directement que ses dimensions dépendent des appuis : de leur écart, de leur disposition et de leur nombre (figure 5.10). Écartez les pieds, il s'élargit ; resserrez-les, ou tenez sur un pied, il rétrécit ; appuyez-vous sur une canne, il s'étend jusqu'à elle ; posez aussi les mains au sol, en quadrupédie, il s'étend jusqu'aux mains. C'est l'effet le plus simple d'une aide à la marche : une canne, une béquille ou un déambulateur augmentent la stabilité de la personne en élargissant son polygone de sustentation3.
Ce qui compte pour la marge n'est pourtant pas la surface du polygone, mais la distance jusqu'à son bord, dans chaque direction. Dans l'animation, la position « un pied devant l'autre », dite en tandem, donne un polygone d'à peu près la même surface que pieds joints ; mais ce polygone est long et étroit. Vers l'avant et vers l'arrière, la distance au bord est grande ; latéralement, elle est environ deux fois plus petite qu'avec les pieds joints. Or la marge est la plus petite de ces distances : elle est donc plus faible en tandem, et la position en tandem est moins stable que la position pieds joints, alors que la surface des deux polygones est à peu près la même. D'où la règle :
- un polygone plus large donne plus de marge latéralement ;
- un polygone plus long donne plus de marge vers l'avant et vers l'arrière.
5.5.3 Second paramètre : la hauteur du centre de masse
La marge est la distance dont dispose la projection verticale du centre de masse avant d'atteindre le bord du polygone. Le premier paramètre, les dimensions du polygone, fixe cette distance. Le second, la hauteur du centre de masse, ne la change pas : il change l'inclinaison qu'il faut pour la consommer.
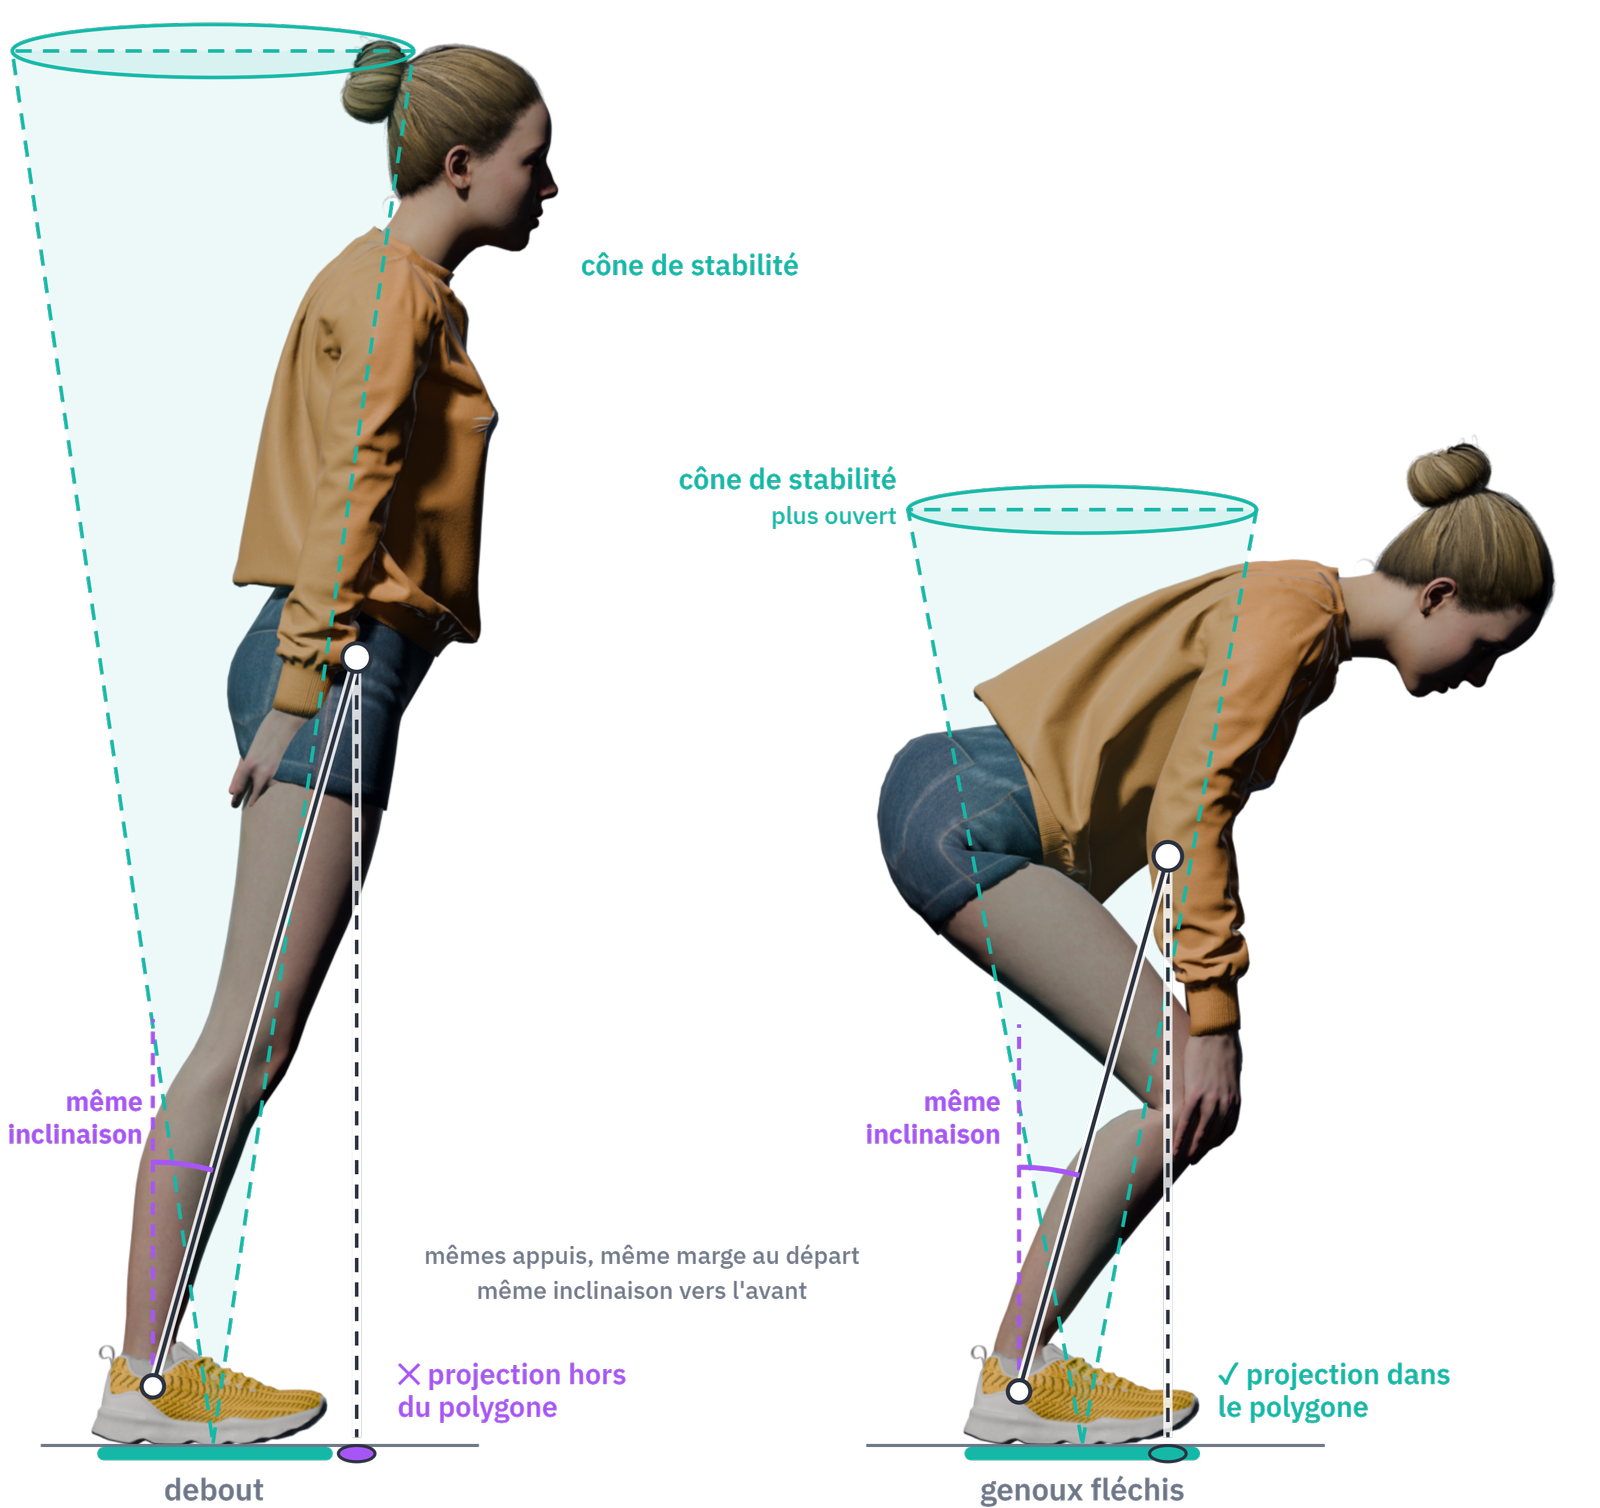
Prenez la même personne, sur les mêmes appuis, debout puis genoux fléchis. Genoux fléchis, son centre de masse est plus bas ; mais sa projection verticale tombe au même endroit, et la marge jusqu'au bord avant du polygone est la même.
Inclinez maintenant les deux postures du même angle vers l'avant (figure 5.11). Pour une même inclinaison, un point plus haut se déplace plus loin à l'horizontale : debout, la projection a franchi le bord du polygone ; genoux fléchis, elle est encore à l'intérieur.
La marge était la même au départ. Ce qui a changé, c'est l'inclinaison qu'il faut pour la consommer :
- un centre de masse haut consomme la marge avec une petite inclinaison ;
- un centre de masse bas laisse s'incliner davantage avant que la projection n'atteigne le bord.
La hauteur du centre de masse n'augmente donc pas la marge : elle augmente l'inclinaison que le corps peut prendre avant de la consommer. C'est pour cette raison que l'on fléchit les genoux, ou que l'on s'accroupit, quand on a peur de tomber4.
Le cône de stabilité du §5.4.3 traduit la même idée. Son ouverture correspond à l'inclinaison que le corps peut prendre sans changer d'appuis : à marge égale, ce cône est d'autant plus ouvert que le centre de masse est bas.
La posture debout est, de ce point de vue, défavorable. La tête, les bras et le tronc représentent à eux seuls environ les deux tiers de la masse du corps (tableau 5.1 : 0,081 + 0,497 + 2 × (0,028 + 0,016 + 0,006) ≈ 0,68), et cette masse se trouve haut au-dessus des pieds : le corps debout est intrinsèquement instable, et ne tient que grâce à un contrôle qui agit en permanence5 — c'est l'objet du §5.7.
- Réserve d'équilibre
- Ce qui sépare le corps de la rupture de son équilibre : plus elle est grande, plus il faut une perturbation importante pour rompre l'équilibre ; plus elle est faible, plus l'équilibre est précaire. La marge la mesure.
- Marge
- La distance entre la projection verticale du centre de masse et le bord du polygone de sustentation le plus proche. Plus elle est grande, plus le corps est stable. Elle dépend des dimensions du polygone, direction par direction, et non de sa surface ; la hauteur du centre de masse ne la change pas, mais fixe l'inclinaison qu'il faut pour la consommer.
- Tandem
- La position debout, un pied devant l'autre : le polygone de sustentation est long et étroit, et la marge latérale petite.
- Définir la marge, et dire pourquoi la condition d'équilibre du §5.4 ne suffit pas à décrire la stabilité.
- Expliquer comment les appuis modifient le polygone de sustentation, et pourquoi la marge dépend de ses dimensions, direction par direction, et non de sa surface.
- Expliquer ce que change la hauteur du centre de masse : non pas la marge, mais l'inclinaison qu'il faut pour la consommer.